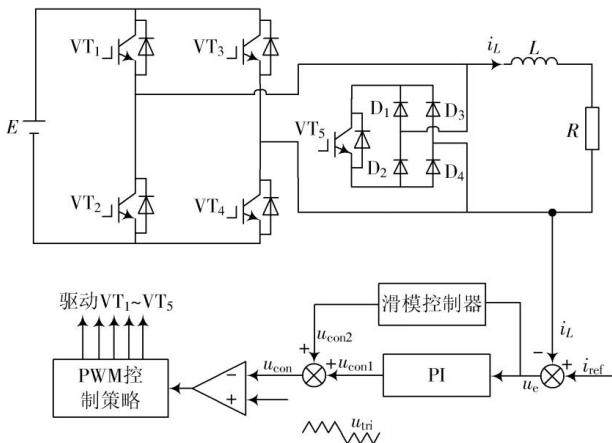
摘 要: 为了拓宽系统的稳定工作域, 将 PI 控制与幂次趋近律滑模控制相结合的复合控制策略引入 H5 逆变器中, 并对系统的分岔和混沌现象进行分析。基于逆变器的运行原理得到各模态下的状态方程, 并运用频闪映射法对状态方程进行离散化处理, 构建系统数学模型。结合分岔图、折叠图以及 Matlab/Simulink 仿真方法分析复合控制和 PI 控制下控制参数和主电路参数表现出的非线性行为, 并确定参
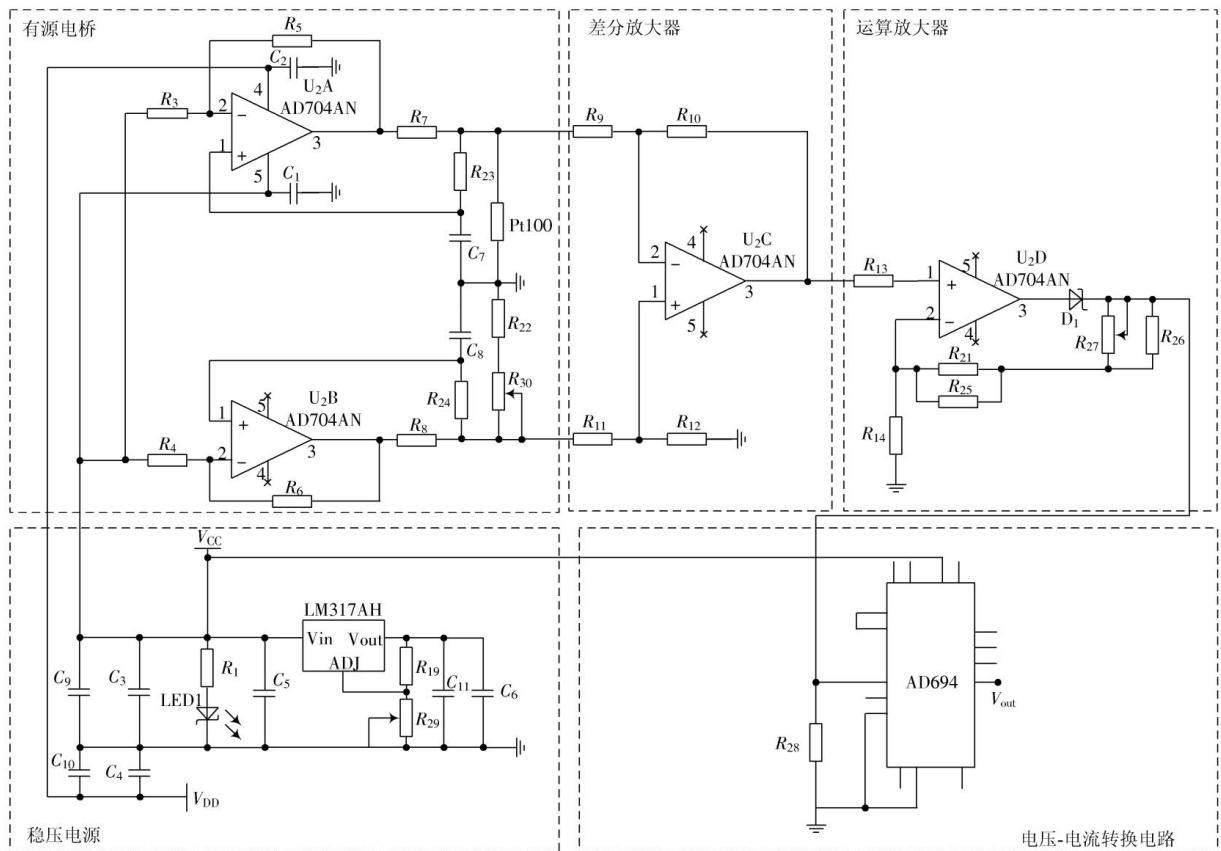
摘 要:为提高温度变送器仿真模型的真实性、交互性、故障诊断能力和参考价值,以更好地服务于机器学习、故障诊断等领域,通过耦合Multisim、LabVIEW和Matlab三种仿真平台实现多耦合仿真。为验证模型的可靠性,通过实验测量比较温度变送器实物、传统电路仿真模型和多耦合优化仿真模型的时域参数,并通过傅里叶变换,比较两种仿真模型幅频特性的差别。实验数据显示:两种仿真模型与实际插件测量所得数据十分接近,误差均不超过0.05,但时域特征相差8~13个数量级;幅频特性上,多耦合仿真模型的起伏度是传统仿真模型的 108~1010 倍,所得参数更贴合实际,用于神经网络训练时能有效提高故障诊断准确率。实验结果表明,多耦合仿真方案可行,环境因素仿真表现良好,仿真维度全面,拓展功能强大,具有极大的发展潜力。
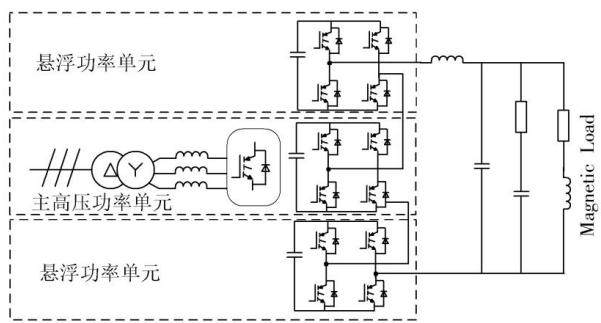
摘 要: 传统悬浮型脉冲电源控制器多基于DSP、FPGA或MCU等器件构建, 存在灵活性差、运行速率低、扩展性不足等问题。为此, 基于ZYNQ平台设计了一种新型悬浮型脉冲电源控制器, 采用ARM与FPGA协同架构, 在保证高控制精度的同时, 灵活适用于多种控制场景。设计上, 使用PL端实现ADC采样、PWM计算与输出等功能, 通过PS端实现TCP/IP通信、协议解析、PI计算等功能, 并通过AXI-Lite总线进行数据交互, 完成开闭环控制。通过逻辑分析仪(ILA)及样机开闭环测试结果表明, 所提控制策略在790 V母线电压、1 900 A电流的目标条件下, 实现了1.6 kHz控制带宽、跟踪误差在±0.2 A以内的高精度控制, 满足电源实际需求, 同时兼具良好的扩展性与灵活性。 DOI:10.16652/j.issn.1004-373X.2026.20.003
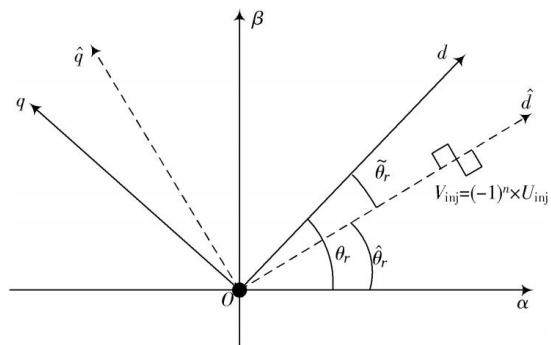
摘 要: 传统高频方波信号注入法在控制车用电机低速无感运行时, 因注入电压幅值固定, 致使含有解算转子位置信号的高频响应电流在逆变器非线性扰动的影响下发生畸变, 特别当电机低负载运行时, 该畸变电流会引起剧烈的电机转矩脉动, 造成转子位置估计信号出现严重的扰动误差, 直接影响无感系统的安全可靠性。为此, 提出一种注入电压幅值自适应逆变器非线性扰动的抑制方法。仿真结果显示, 在车用电机低速全负载域内
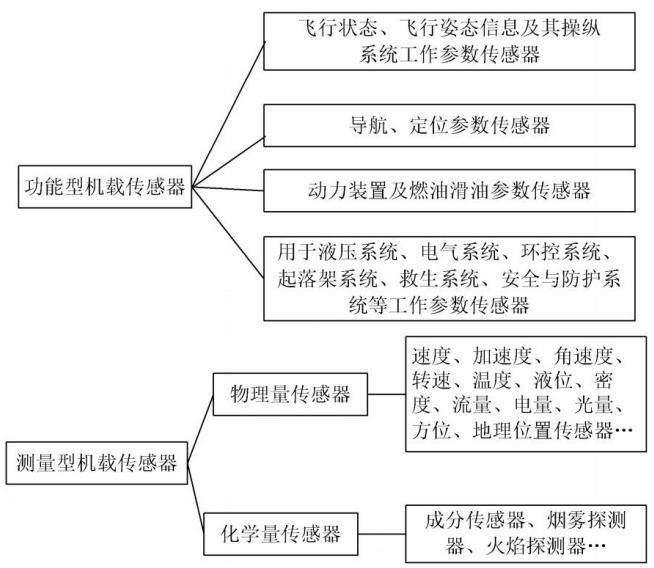
摘 要: 单一传感器的数据容易受噪声、误差或环境因素等影响, 导致采集信息不完整, 难以实现飞机系统的稳定控制。为此, 提出一种新的机载多传感器数据自适应融合技术。在分析不同类型机载传感器的基础上, 去除各个传感器的测量数据最高值和最低值, 再利用格拉布斯准则删除中值和平均值差距过大的异常值, 获取正常机载传感器测量数据。然后求取传感器自相关函数与任意传感器互相关函数平均值的差, 通过这种自适应方式获取正常机载传感器测量数据值的均方误差, 并依据均方误差确定传感器加权因子, 利用加权因子估算传感器融合结果。实验结果表明: 所提技术能够有效融合不同类型机载传感器的数据信号; 且基于融合后的高精度数据, 飞机飞行状态的经度、纬度以及高度误差三种飞机飞行位置误差可保持在 0 m 附近, 能够为飞行器实时提供更精确的机载设备系统工作参数, 确保飞机飞行过程的稳定性与可靠性。DOI:10.16652/j.issn.1004-373X.2026.20.005
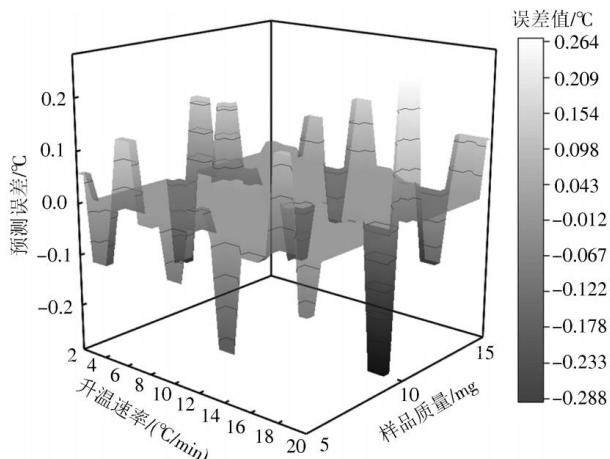
摘 要: 针对差示扫描量热仪(DSC)在升温速率 β 和样品质量m变化时会产生温度测量误差的问题,提出了一种基于改进粒子群优化(IPSO)算法优化BP神经网络(IPSO-BP)的DSC温度修正方法。基于DSC核心结构的非平衡态热力学特性,系统分析了 β 和m的变化对DSC温度测量的影响。设计涵盖不同 β 和m组合的实验方案,并构建了训练数据集,以供神经网络学习温度测量误差与 β 和m之间的映射关系。采用改进粒子群优化算法优化BP神经网络隐含层的权重和偏置,建立了DSC温度修正模型。实验结果表明,使用所提方法进行温度修正后,DSC温度测量的最大绝对误差绝对值从修正前的2.509℃减小至0.322℃,平均绝对误差从2.238℃减小至0.203℃。该方法有效抑制了由 β 和m变化引入的DSC温度测量误差,显著降低了其核心结构所带来的系统误差对温度测量的影响,为高精度DSC测量提供了智能修正方案。 DOI:10.16652/j.issn.1004-373X.2026.20.006
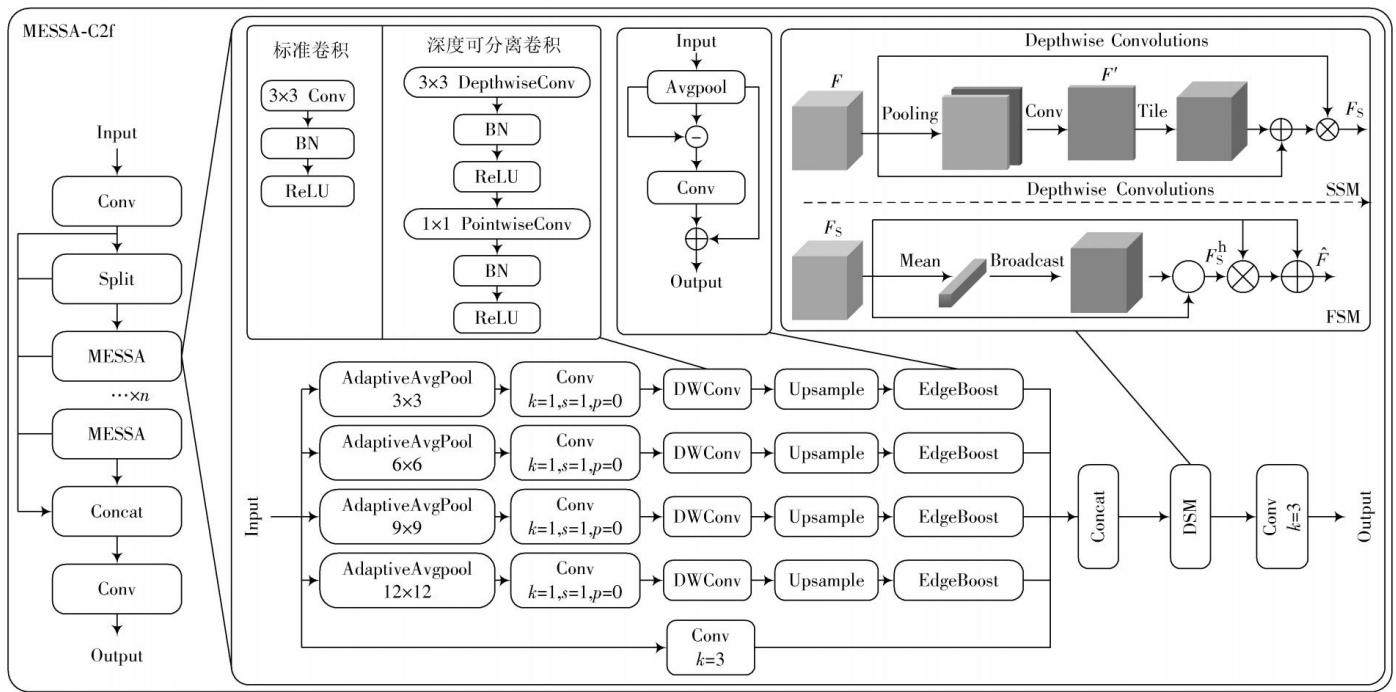
摘 要: 为解决航空维修场景中飞机轮胎缺陷形态复杂多样, 导致现有检测方法在精度与模型规模之间难以取得平衡的问题, 提出了一种改进 YOLOv8 的飞机轮胎缺陷检测算法 MAME-YOLO。首先, 设计 MESSA-C2f 模块以增强多尺度特征提取能力, 提升对不规则缺陷的识别效果; 其次, 引入 ADown 模块优化下采样过程, 在增强特征表达能力的同时有效降低模型参数; 然后, 构建 MASAFPN 颈部网络, 实现检测目标的多尺度特征自适应融合, 强化小目标缺陷检测能力; 最后, 设计 EDTAH 检测头优化解耦机制, 增强模型在复杂背景下的判别能力并实现参数压缩。为验证方法有效性, 在自建飞机轮胎缺陷数据集上进行实验。结果表明, 相较于基线模型, MAME-YOLO 在 mAP@0.5 上提升了 5.3%, 模型参数量减少 23.6%。该方法为航线检修中实现对飞机轮胎损伤的快速、准确检测提供了一种可行的技术路径, 具有良好的工程应用前景。 DOI:10.16652/j.issn.1004-373X.2026.20.007
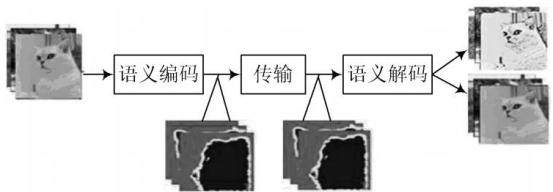
摘 要: 针对无人机集群协同通信与智能调度难题,开展语义通信与智能决策一体化网络架构研究。以原生网络架构为基础,全面适配网络传输、协议识别、算力调度等核心功能,深度融合现有通信模块并充分发挥管控层调度优势,完成资源的优化配置与智能化协同调度任务,搭建一体化网络服务体系。依托智能驱动技术,融合异构多智能体、多节点的通信、探测、运算多维能力,构建跨越不同行业与应用场景的一体化协同架构。该智能驱动网络采取模块化设计,可实现跨域资源的灵活调度与集中管理,且在多元智能体环境中,能够保障计算过程具备高稳定性、快速响应及可靠安全特性。最后,引入智能算法完成网络分级分区域管控,利用通信系统进行低时延的适度边缘计算服务;再结合网络管理编排与协同调度机制,全面提升无人机集群网络整体运行效率与协同作业性能。 DOI:10.16652/j.issn.1004-373X.2026.20.008
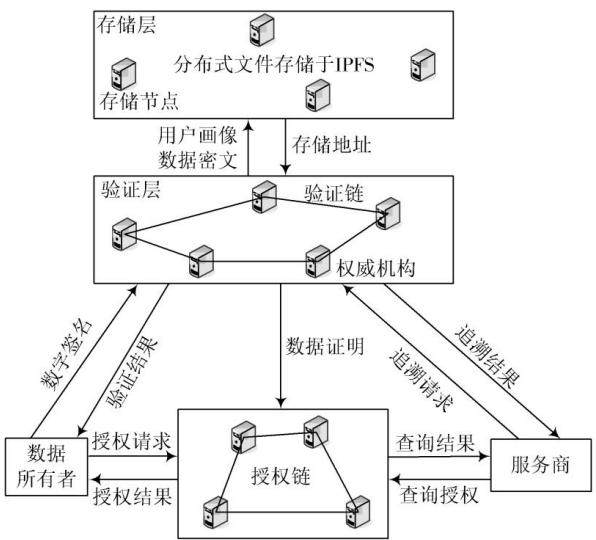
摘 要: 当前未经授权引发的用户个人信息泄露风险突出,为解决数据泄露规模大、篡改率高的问题,以提升用户个人信息安全防护能力为目标,设计一种面向用户画像数据的隐私保护算法。利用区块链技术构建基于双层链的用户画像数据隐私保护框架:用户通过私钥生成画像数据数字签名,并与公钥一并提交给验证链,由验证层中权威机构进行验证;之后,利用改进CP-ABE算法并结合数字签名对用户画像数据进行加密,将密文存储于存储层星际文件系统(IPFS)中。验证链计算IPFS返回的密文存储地址的哈希值,并依据该哈希值与用户账户地址生成数据证明,发送给授权链,授权链根据服务商的账户地址和用户的授权交易信息得到授权,服务商可监测用户交互行为并核验授权账户状态。针对违规交易,可向验证链提交申请,完成违规交易追溯,实现用户画像数据隐私保护。实验结果表明:所提算法可实现用户画像数据加密并隐藏数据真实信息,非法用户无法获取用户画像数据,用户画像数据最大泄露量为2,篡改率为0.2%。 DOI:10.16652/j.issn.1004-373X.2026.20.009
摘 要: 乳腺癌是严重威胁人们生命健康的重大疾病,对其早期精准诊断是提升患者生存率的关键。但传统机器学习模型在超参数调优时,存在效率低下的问题,导致收敛速度慢、寻优精度低且鲁棒性差;集成学习方法的基模型优化不足,致使模型间互补优势难以充分发挥。针对这些难题,提出一种融合改进河马优化(IHO)算法的Stacking集成模型(IHO-Stacking)。运用拉丁超立方体采样重构种群初始化机制,并结合莱维飞行策略和高斯变异机制来改进河马优化算法。利用IHO算法对极端梯度提升树(XGBoost)、类别型特征梯度(CatBoost)和随机森林(RF)等基学习器的超参数进行全局优化,并通过Stacking框架融合多模型优势。实验结果显示,在威斯康星乳腺癌数据集上,IHO-Stacking模型的表现卓越,准确率达到0.9854,恶性灵敏度提升至0.9862,良性特异性提升至0.9907,显著优于传统优化方法和单一模型,可为乳腺癌早期筛查的精准化、标准化提供有力的技术支持。
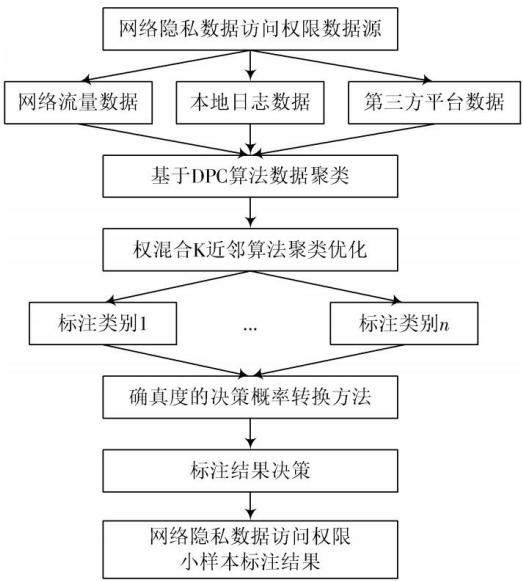
摘 要: 网络隐私数据异常访问权限场景具有多样性特点,为保证小样本标注结果的可靠性,提出一种网络隐私数据访问权限异常小样本标注方法。利用DPC算法对网络隐私数据异常访问权限数据进行聚类,并引入加权混合K近邻算法优化簇密度较小的数据的聚类结果,提升非密度峰值数据的聚类效果,实现网络隐私数据异常访问小样本的精准标注。在此基础上,采用确真度决策概率转换方法计算标注结果的确真度,通过确真度衡量小样本类别标注结果的重要性,以此提升标注结果的决策能力。测试结果表明:所提方法能够完成异常行为标注,生成异常标注结果;标注一致性结果均在0.95以上,可靠性较高。 DOI:10.16652/j.issn.1004-373X.2026.20.011
摘 要: 发动机起发电机启动阶段工况复杂恶劣,曲轴周期性扭矩脉动会导致大幅度负载突变。而传统PID控制器在解决该问题时抗扰动性能差,自抗扰控制器(ADRC)又存在参数整定多、依赖经验的问题。为满足起发电机恶劣工况下的控制需求,提出一种基于径向基函数(RBF)神经网络优化ADRC的控制策略。通过RBF神经网络对系统总扰动进行实时估计,并在线整定ADRC扩张状态观测器的3个参数,从而实现系统扰动的在线补偿。仿真与实验结果均表明,相较于传统PID控制器与ADRC,所提方法的转速响应更快、稳态精度更高、抗扰动性能更优,能有效改善系统在面对较大负载转矩扰动时的超回和爬行现象,满足起发电机的时间应用需求。 DOI:10.16652/j.issn.1004-373X.2026.20.012
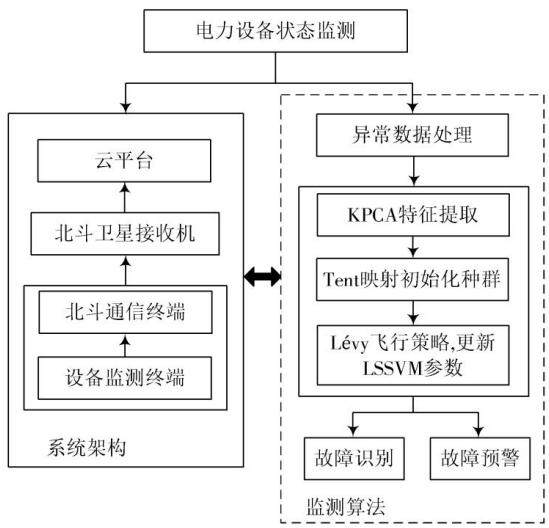
摘 要: 针对偏远地区人烟稀少、无移动信号覆盖, 导致电力设备工作状态监测困难的问题, 基于电力北斗系统进行了设备状态监测的多参量数据回归分析研究。利用电力北斗系统的定位、短报文及授时功能, 为配电网电力设备监测传感器采集到的数据提供时间校准、定位捆绑和卫星通信服务。该方法将电力设备的多种参数监测数据构成监测矩阵, 进行异常数据识别与处理, 再使用改进KPCA对其进行特征提取。同时, 通过改进浣熊优化算法来寻找LSSVM算法的最优参数, 利用Tent映射算法为浣熊算法生成均匀的初始种群, 并采用Lévy飞行算法优化种群个体行动的随机性。实验部分分别进行了基于电力北斗平台的监测数据传输验证和基于ICOA-LSSVM的设备状态监测多参量数据回归分析性能验证。结果表明, 所提方法的故障种类平均识别率达到92.44%, 相比于FKPCA-SVM与DGA-SVM分别提升了8.55%和7.36%, 充分证明了该方法的可行性和优越性。 DOI:10.16652/j.issn.1004-373X.2026.20.013
摘 要:为了应对电力负荷序列内在复杂动态与随机不确定性所带来的预测挑战,提出一种基于新型 VMD-BiTCN-iTransformer 的多阶段混合预测模型。模型的基本结构包括变分模态分解(VMD)、双向时间卷积网络(BiTCN)、Transformer、通道注意力机制和时间分割模块。首先进行数据处理,采用自适应中值滤波(AMF)去除信号中的脉冲噪声,利用 VMD 分解序列降低波动性;然后采用并行架构,通过 BiTCN 捕捉高频局部细节,并利用改进的 Transformer 网络处理低频和外部特征;最后经由通道注意力机制与时间分割预测进行特征融合与解码,得到最终预测结果。综合实验结果表明,所提模型在所有评价指标上均达到最优,平均绝对百分比误差(MAPE)低至 0.92%。经消融实验分析进一步证实,该预测模型具有较好的预测精度与鲁棒性,可为处理复杂的非平稳时间序列提供有效的解决方案。 DOI:10.16652/j.issn.1004-373X.2026.20.014
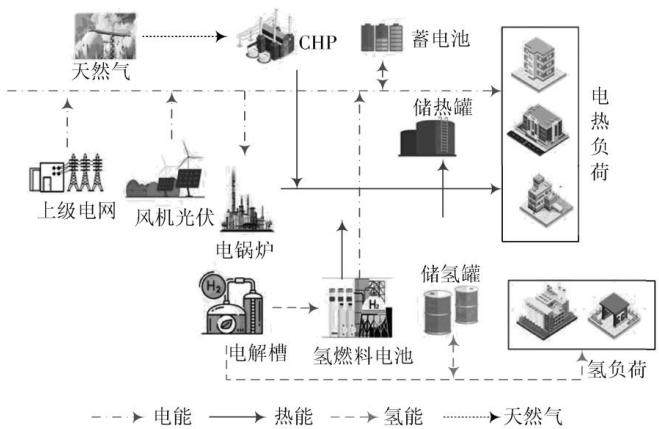
摘 要: 立足我国“三北”地区风光资源禀赋、氢能产业蓬勃发展的背景, 针对园区可再生能源利用率不高和系统灵活性不足问题, 构建一种计及动态氢价机制的园区综合能源系统双层优化模型。提出一种综合考虑购电、购气成本以及风光发电占系统电负荷比例的动态氢价机制, 将氢气进行就地交易, 以促进其深度利用; 并通过氢价激励系统运营商提高对可再生能源的消纳率。采用拉丁超立方抽样和信息间隙决策理论相结合的方法处理源荷双侧不确定性, 使系统运行机制更贴合实际。最后, 将氢气深度利用与系统多重不确定性处理引入所构建的双层优化模型, 该模型上层以日综合成本最低为目标, 下层以日运行成本最低为目标。算例结果表明, 所提模型能够显著提升系统风光消纳能力与运行灵活性。 DOI:10.16652/j.issn.1004-373X.2026.20.015
摘 要: 绝缘子作为输电线路中的关键部件, 其缺陷检测对于保障电力系统的安全稳定运行具有重要意义。传统人工巡检效率低下且依赖经验, 近年来基于无人机的视觉检测方法逐渐成为主流, 但在小目标检测、复杂背景适应和实时性方面仍存在挑战。为此, 以 YOLOv12 为基线, 提出一种改进的绝缘子缺陷检测方法。首先, 在网络三尺度输出中引入自适应特征金字塔网络 (AFPN), 通过可学习的双向加权路径增强多尺度特征融合; 其次, 在融合卷积中嵌入动态卷积 (DyConv), 实现针对不同纹理和尺度的自适应特征选择; 最后结合标签与置信度驱动的调度策略, 使高风险样本获得优先复检与资源配置, 从而降低端侧延迟和能耗。实验采用浙江电网无人机巡检数据集, 在保持轻量化和实时性的前提下, 所提方法在检测精度上显著提升。与基线 YOLOv12 相比, 改进模型在 mAP@0.5 指标上提高了 3.2%, 小目标检测精度 (AP_S) 提升 6.1%, 同时推理速度仅下降约 4%, 仍满足边缘部署需求。结果表明, 所提的改进策略能够有效提升绝缘子缺陷检测的准确性与鲁棒性, 并在工程化应用中展现出较高的实用价值。 DOI:10.16652/j.issn.1004-373X.2026.20.016
摘 要: 为应对电网电压跌落期间双馈风电机组因输入、输出功率失衡而引发的直流母线电压突变及运行失稳问题,提出一种基于径向基(RBF)神经网络的变桨距控制新方法。该方法首先将故障期间的功率差额与风机历史运行数据相结合,利用RBF神经网络进行风功率的超短期预测;进而将RBF神经网络算法与常规PID控制器相结合,以降低故障穿越期间的功率差额为目标,构建一种自适应变桨距控制器。通过动态调整桨距角来改变风能利用系数,从而使风机捕获的机械功率快速地与电网可吸收的电功率相匹配,以减少低电压穿越过程中的功率缺额,并抑制穿越过程中的系统波动。基于Simulink平台的仿真验证结果表明,在不同程度的电网电压跌落故障下,所设计的控制器均能有效抑制直流母线电压的波动,快速平衡系统功率差值,防止因过电压、过电流导致的器件损坏与系统脱网,显著提升了双馈风电机组的低电压穿越能力。相对于固定桨距角控制与PID桨距角控制,该变桨距控制策略下的母线电压偏离度更低,功率差值更小。 DOI:10.16652/j.issn.1004-373X.2026.20.017
摘 要: 针对高速公路服务区电动汽车充电负荷在用户-车型异质性与极端天气共同影响下预测精度低的问题,提出一种基于用户-车型匹配与极端天气的高速公路服务区电动汽车充电负荷预测方法。首先,建立高速公路交通路网与电动汽车能耗模型;其次,基于层次量子聚类算法将用户按行驶里程、停车时间、家庭收入和年龄等多维特征划分为不同群体,构建基于用户特征的车型匹配模型,以区分电池容量、充电功率等车型参数;然后,分析极端天气对车速、交通流量和用户充电决策的综合影响,构建基于天气修正因子与焦虑电量系数的极端天气负荷预测模型;最后,采用蒙特卡洛法进行随机抽样,获得高速公路服务区的充电负荷。以某高速公路实际路网进行仿真验证,结果表明,所构建的匹配模型能有效反映用户对车型的差异化需求;同时,极端天气会导致服务区电动汽车充电负荷显著降低,且影响程度呈现空间异质性。 DOI:10.16652/j.issn.1004-373X.2026.20.018
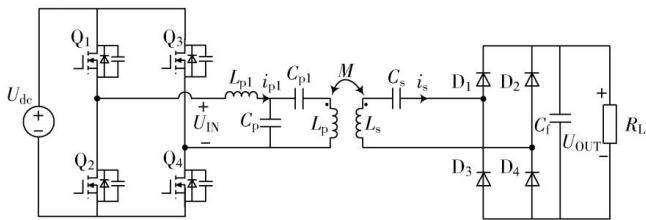
摘 要: 随着移动式设备与工业自动化的发展, 动态无线电能传输(DWPT)技术在电动汽车、直线电机等领域展现出广阔的应用前景。动态工作条件下, 互感与负载会发生实时波动, 易造成系统输出不稳定。为了在动态工况下输出稳压, 需对互感值和负载进行实时估计, 但传统参数辨识存在计算复杂、适应性差等问题。为此, 针对LCC-S型WPT系统, 提出一种基于无迹卡尔曼滤波的互感与等效阻抗在线辨识方法, 并结合移相控制策略实现恒压输出。理论分析与实验结果表明: LCC-S拓扑在谐振状态下, 通过构建非线性参数辨识模型并采用无迹卡尔曼算法, 可在2 ms内完成参数动态跟踪, 误差小于5%; 通过高频逆变的移相控制, 可使系统负载及互感变化时, 输出电压稳定在330(1±5%)V。同时, 所提方法在直线电机快速移动场景中展现出强鲁棒性。研究结果可为动态WPT系统的工程化应用提供高效的解决方案。 DOI:10.16652/j.issn.1004-373X.2026.20.019
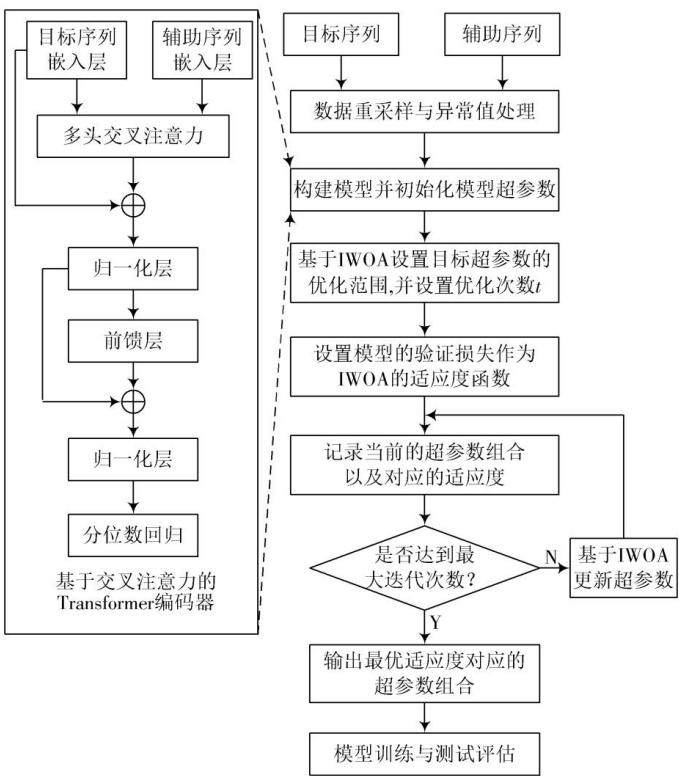
摘 要: 数据驱动方法能够有效实现质子交换膜燃料电池(PEMFC)老化预测。然而,大多数模型未能充分考虑其多种运行变量中潜藏的不确定性因素对老化的影响,导致预测结果缺乏可信度。因此,提出一种基于改进鲸鱼优化算法(IWOA)的仅编码器Transformer模型。经IWOA超参数优化后,该模型利用多头交叉注意力机制动态关注影响燃料电池输出电压的关键多维特征。其次,使用结合分位数回归的编码器结构量化不确定性,从而提供点估计和区间估计两种退化预测结果。预测结果表明,所提模型的预测精度和鲁棒性均优于多种基线模型。在静态工况下(FC1),RMSE下降幅度超27.66%;在动态工况下(FC2),RMSE下降幅度超过8.8%。此外,预测结果的置信区间能够反映PEMFC状态的稳定性与异常变化,提高了预测结果的可信度。 DOI:10.16652/j.issn.1004-373X.2026.20.020
摘 要: 为应对复杂网络环境中多样入侵手段与高隐蔽性流量伪装带来的双重挑战, 提出一种多样入侵下隐蔽性网络攻击流量识别方法。首先, 构建多特征融合的隐蔽性网络攻击流量识别模型, 利用 Zeek 工具从日志文件中提取专家经验多维特征, 并生成灰度图; 再基于五元组从 PCAP 文件中聚合原始隐蔽性网络流量会话, 将隐蔽性网络流量会话流、数据包序列以及灰度图分别送入到 BERT 网络、LSTM 网络以及 ResNet 中, 实现对输入特征的学习与捕捉; 最后, 通过多维特征融合生成最终的特征向量, 利用 Softmax 分类器实现隐蔽性网络攻击流量的分类。实验结果表明: 所提方法可实现不同类型隐蔽性网络攻击流量的识别, F1 score、损失值、DFDT 分别达到了 0.92、0.08、0.85。 DOI:10.16652/j.issn.1004-373X.2026.20.021
摘 要: 为有效应对局域性公共网络数据传输量过大的情况, 并均衡、合理利用网络资源, 提出一种局域性公共网络多链路资源智能调度优化方法。通过计算局域性公共网络多链路资源容量, 确定资源智能调度合理性; 再对局域性公共网络数据传输任务进行优先度分析, 确定高优先级数据任务优先调度策略。采用图论与网络分析法分析局域性公共网络多链路资源, 计算局域性公共网络中各端口利用率, 为智能调度提供优先选择; 再构建数据传输用户终端节点与相邻节点最短路径模型, 迭代选择最短路径对应的节点, 最终确定最优路径, 实现局域性公共网络多链路资源智能调度。实验结果表明, 所提方法能够较好地实现实验室局域公共网络的智能调度, 调度后网络中总剩余容量较高且较为稳定。依据该方法对不同链路数量下局域性公共网络进行调度, 得到数据传输时延均低于 5 ms, 说明该方法能够实现高效、稳定的局域性公共网络多链路资源智能调度, 有助于促进公共网络多链路资源智能调度技术发展。 DOI:10.16652/j.issn.1004-373X.2026.20.022
摘 要: 针对移动机器人全覆盖路径规划效率不足的问题,提出一种融合方向引导邻域裁剪与智能回溯机制的改进A*算法。该方法通过方向感知的邻域筛选策略,减少无效节点的扩展,并结合分组化回溯机制实现区域间的高效切换,从而降低重复覆盖率并提升规划效率。在两块18×23栅格地图的仿真实验中,所提方法在保持覆盖率100%的前提下,均优于传统A*算法:在地块1中,重复覆盖率由6.39%降至5.23%,路径总长度缩短84.14 m;在地块2中,重复覆盖率由25.32%降至4.39%,路径总长度缩短290.71 m。同时,两块地图的节点扩展数平均减少约69.14%,路径规划时间最高缩短37.6%。实验结果表明,所提算法在保障覆盖完整性的同时,显著提升了路径规划性能,尤其在高障碍物密度环境中表现出较强的适应性与稳健性,为复杂环境下移动机器人全覆盖路径规划提供了一种可行方法,并对动态环境及多机器人协同覆盖研究具有参考价值。 DOI:10.16652/j.issn.1004-373X.2026.20.023
摘 要: 针对智能电网虚假数据注入攻击(FDIA)检测中存在的静态阈值适应性差、特征利用不充分等问题,提出一种基于深度强化学习的动态检测框架。首先,通过卡尔曼滤波器生成多维残差时序特征,构建包含均值-标准差动态阈值与四区间残差量化编码的状态空间,实现从连续信号到离散状态的特征转换。其次,设计基于深度Q网络(DQN)的检测模型,引入滑动窗口机制来捕捉攻击时序特性,并构建非对称奖励函数以优化误报-漏检的权衡。在IEEE-14节点系统中的实验结果表明,所提方法在检测准确率、召回率、精确率和 F1 值等关键指标上分别达到了97.58%、97.50%、99.64%和98.56%,均显著优于其他方法。该研究验证了深度强化学习在复杂攻击模式识别与动态决策中的优势,为智能电网安全防护提供了新思路。 DOI:10.16652/j.issn.1004-373X.2026.20.024
摘 要: 为提高矿井巷道中的破锚效率,并解决破锚机械臂轨迹规划中存在的耗时较长与易陷入局部最优等问题,提出一种基于改进蜘蛛蜂优化(SWO)算法的机械臂时间最优轨迹规划方法。首先,以一种五自由度破锚机械臂为研究对象,采用D-H法建立运动学模型,并分析其运动学和工作空间。其次,为实现机械臂轨迹平稳且准确经过关键点,采用五次多项式插值法进行轨迹规划。最后,针对传统蜘蛛蜂算法易陷入局部最优的问题,引入混沌映射初始化、变异算子,并融合鲸鱼优化算法(WOA)的精英保留机制对算法进行改进,将优化后的改进算法应用于机械臂轨迹规划的时间最优求解,开展算法的有效性与可行性验证。实验结果表明,采用改进算法后,机械臂各关节的位移、速度和加速度曲线平滑,整体运行时间较五次多项式插值法规划缩短约57.1%。 DOI:10.16652/j.issn.1004-373X.2026.20.025
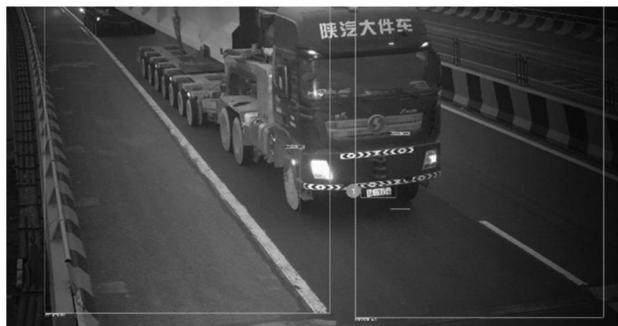
摘 要: 针对特殊视角下大件车辆图像采集时, 因右侧车道线及车轮被车身遮挡而导致违规判定困难的问题, 开展基于多算法融合的大件车辆违规检测研究。采用 Canny 边缘检测与 Hough 直线检测算法提取车道线, 并以红色掩码标识该区域。再对传统 Mask RCNN 模型进行改进: 在原有 FPN 基础上, 采用自下而上的特征增强策略, 构建从低级到高级特征的清晰横向连接路径; 在模型末端新增违规判定与计算模块。该模块通过从车辆首尾轮最低点向左绘制固定角度的平行线, 标记最低点以及平行线与车道线掩码边线的交点; 再结合最低点与车道线区域掩码的位置关系, 以及车轮至车道线内侧的实际距离计算结果, 实现违规判定并显示检测信息。然后构建大件车辆首尾轮数据集, 利用改进后的 Mask RCNN 模型进行训练并保存训练权重。最后, 通过消融实验与不同模型对比实验进行验证。结果表明, 改进模型的各项评价指标较改进前提升至少 2.1%, 检测准确率高达 93.8%, 证实了该模型具有正确性、可靠性及良好的实际应用价值。 DOI:10.16652/j.issn.1004-373X.2026.20.026
摘 要: 为精准捕捉人体运动过程中细微且复杂的动态变化特性,应对非刚体运动带来的复杂形变挑战,提升人体动作识别的准确性与鲁棒性,提出一种非刚体人体运动图像运动幅度特征提取方法。利用CCD相机采集人体运动视频图像,通过Retinex算法对运动图像进行增强处理,提升图像质量。采用Harris算子检测增强后运动图像中的特征点,依据马氏距离实现连续帧间特征点匹配。针对每对匹配点对,求取其在x和y方向上的运动速度并分析特征点位移变化,构建非刚性人体运动序列。设计基于循环神经网络(RNN)的特征提取模型,选择交叉熵损失函数进行监督训练。最后,将非刚性人体运动序列作为输入信息,输入至已训练的模型中,其输出结果即为非刚体人体运动图像运动幅度特征提取结果。实验结果表明,所提方法可以精准地提取非刚体人体运动图像运动幅度特征,面对不同运动类型,其 F1 值可达到0.94以上。 DOI:10.16652/j.issn.1004-373X.2026.20.027
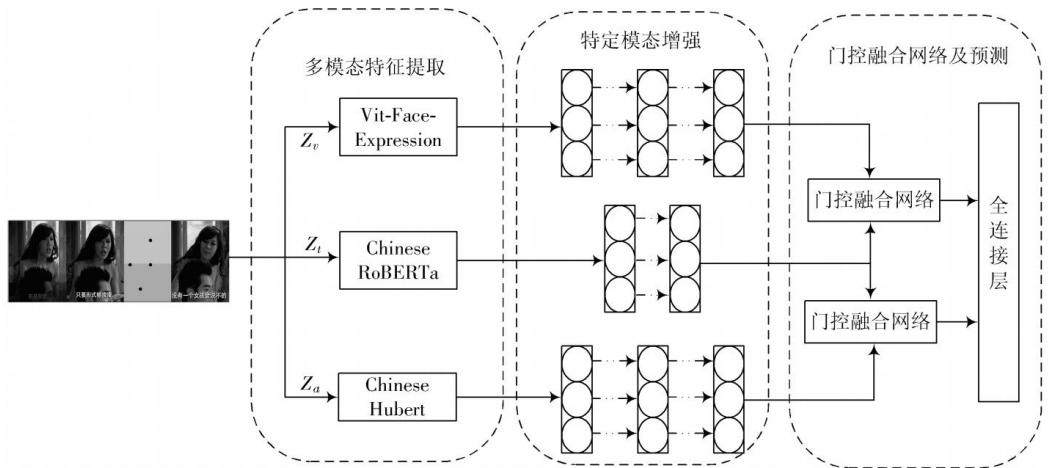
摘 要: 为解决多模态情感分析中各模态表征不足、融合阶段权重分配失衡与冗余噪声累积等问题, 提出一种特定模态增强的门控融合(MSEGF)网络模型。该模型在模态特征提取后引入模态提示增强模块, 在特征融合前对易受干扰的模态进行去噪与语义对齐, 提升跨模态表示的可分性与稳健性; 并设计门控融合网络实现样本级自适应权重分配, 抑制冗余噪声, 强化关键信息互补。在 CMU-MOSI、CMU-MOSEI 与 CH-SIMS 三项公开数据集上进行评估, 得出所提模型整体性能优于现有的最优基准模型。通过消融实验验证了模态提示增强与门控融合网络的有效性。研究结果表明, MSEGF 模型实现了模态增强与自适应融合, 有效提升了多模态情感分析的精度与稳定性。 DOI:10.16652/j.issn.1004-373X.2026.20.02
摘 要: 深基坑变形的精准预测对于城市基础设施建设和施工安全保障至关重要。为准确预测深基坑变形趋势, 提出一种融合优化算法与深度神经网络的组合模型, 并应用于地铁车站深基坑变形预测。首先, 采用时域卷积网络(TCN)提取序列的趋势与周期特征, 增强对非平稳时间序列的建模能力; 其次, 引入双向门控循环单元(BiGRU)捕捉变形数据中的时序关联; 再次, 融入注意力机制(AM)动态分配特征权重, 提升对关键变化节点的感知能力; 最后, 利用燕麦动画优化(AOO)算法优化模型超参数, 增强预测精度与泛化能力。以成都市某地铁车站深基坑为案例, 通过消融实验、对比实验和泛化性验证, 系统评估模型性能。实验结果表明, 所提模型的各项指标表现优异, 平均绝对误差(MAE)为0.135 mm, 平均绝对百分比误差(MAPE)为0.236%, 均方根误差(RMSE)为0.114 mm, 决定系数(R2)为0.989, 具有良好的稳定性和预测能力。该方法可为地铁车站基坑施工过程中的安全监测与智能预警提供可靠的技术支撑。 DOI:10.16652/j.issn.1004-373X.2026.20.029
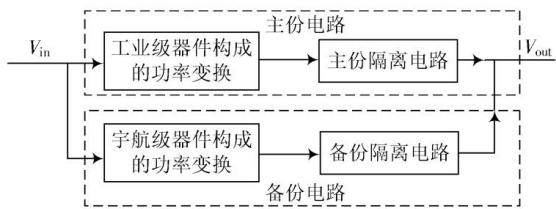
摘 要: 针对工业级器件空间辐照数据缺失及宇航电源高成本难题,提出一种融合异构备份架构与双MOS动态隔离的可靠性设计方法。该方法通过工业级主份功率通道(基于TPS54560 Buck变换器)与宇航级备份功率通道(基于MFL2812S隔离型厚膜模块)的协同与冗余设计,解决了单一使用工业级或宇航级器件的矛盾。主份通道能够实现高效率与低成本,备份通道可确保终极可靠性,两路通道通过高可靠动态隔离电路实现故障快速切断与无缝切换。结合21.2 krad(Si)地面辐照实验及≥60个月在轨飞行验证,首次系统性地证实4类工业级器件(TPS54560、LTC4359、IRF7455、IRF3808)在低轨卫星环境中可满足20 krad(Si)总剂量要求。搭配钽屏蔽层设计,系统辐射耐受能力提升至20 krad(Si)。该架构不仅能够以宇航级冗余抑制共性故障,还可以通过系统级优化设计,使单模块成本较传统全宇航级方案降低57.08%,为微纳卫星提供了经空间考核的低成本、高可靠电源解决方案。 DOI:10.16652/j.issn.1004-373X.2026.20.030