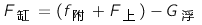
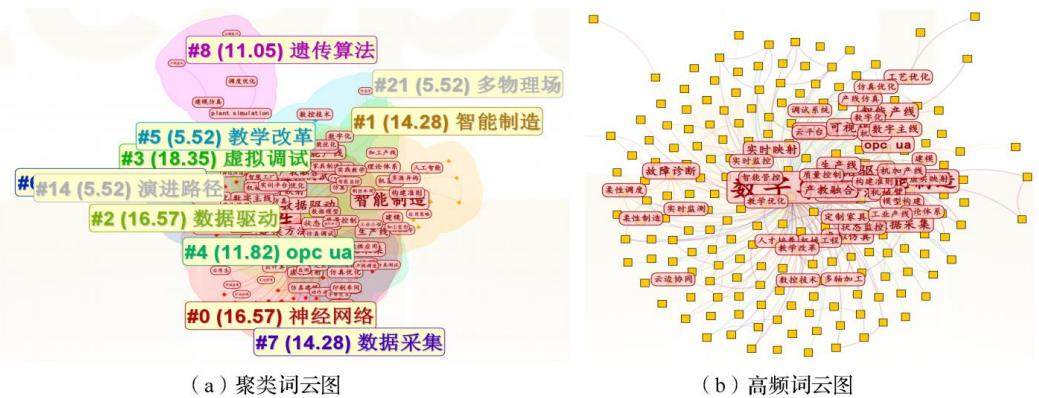
摘要:考虑精仪产品自动产线在数字化、智能化和精益化转型中存在质效比不高、工艺规划自适应能力不强和实时动态检测一致性不足等问题,结合取消、合并、重排、简化(Eliminate, Combine, Rearrange, Simplify, ECRS)原则的精益组织模式和数字孪生模型的多维映射模式,开展某小型精仪产品生产线工艺规划的方案优化和虚实同步检测。通过分析产线需求、划分工序模块并配置作业站点,在兼顾工艺流程效率和生产成本的基础上,提供了改进的智能产线规划模型和相应的评估指标体系。接着,以生产节拍和平均用时为规划目标,进行产线工艺的布局优化并检验设备利用率。进一步,同时考虑产线效能和信息交互,搭建产线运行仿真的数字孪生验证模型,并基于 Portal 和 NX 软件与 NX MCD 平台进行定位精度校核和虚实一致性验证。不同工况下的仿真结果显示,虚拟环境复现了真实物理环境任务,全局绝对误差为 0.69 cm,平均相对误差率控制在 1.98% 以内,工序循环时长不超过 4.6 s。结果显示,所提出的智能产线工艺规划模型和数字孪生验证方案,可以保证产品平稳生产和工件可靠定位,便于实时监测生产过程和提升加工质量。
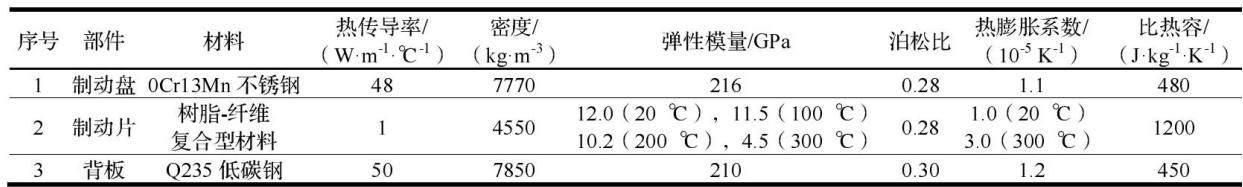
摘要:为探究不同制动片构型对散热孔盘式制动器在热力耦合作用下的响应特性,以某车型制动器为研究对象,基于 Abaqus/Explicit 显式积分算法开展瞬态仿真分析,揭示了制动过程中的温度场分布特性及系统动力学响应规律。研究中设计了 4 种具有不同开槽与倒角结构的制动片,系统对比分析了各构型与原始制动片在制动温升、制动盘热变形及制动器振动行为等方面的差异。结果表明,制动片的开槽与倒角设计对改善制动器热力耦合特性具有显著积极作用。其中,在进摩擦区设置倒角、中部区域设置凹槽的 D 型制动片综合性能最优,相较于原始制动片,其活塞侧与钳指侧温度分别降低 28% 和 24%,且在抑制制动盘热性变形和降低制动器振动响应方面表现最佳。该研究成果可为提升散热孔盘式制动器的热管理性能及其减振降噪设计提供理论参考。
摘要:本文以某型号带式转弯输送机子部件锥型轴为研究对象,利用 SolidWorks 软件建立对称式滚轮辅助支撑组件模型。结合实际工况,采用 ANSYS 有限元技术,模拟锥型轴在受到自重及行李压力影响时,其轴肩在无组件及有组件时的最大变形量及等效应力值。最后通过 Origin 软件,整合 4 种场景下同区域节点的变形量及应力变化趋势。为解决应力集中,同步提出优化轴肩的圆角半径。结果表明:有支撑组件方案在空载运行时最大可使单辊轴较无支撑组件方案等效应力降低 56.53%,挠度变形减少 88.09%;有支撑组件方案在负载运行时最大可使单辊轴较无支撑组件方案等效应力降低 50.67%,挠度变形减少 87.78%,进而优化许用材料强度的加工成本。相比之下,设置辅助支撑组件可提升转弯输送机的稳定性与可靠性,为关键零部件的结构优化提供了量化依据与一定的工程参考。
摘要:为揭示大坡度条件下齿轨道岔区的轮轨动态相互作用机制,本文基于多体动力学理论,利用 Simpack 仿真平台构建了包含齿轮-齿条传动装置的车辆-道岔耦合动力学模型。模型中,齿轮-齿条啮合关系通过引入外部时变啮合刚度模拟,并基于实测钢轨廓形建立了 50 kg/m 钢轨 7 号摆动式齿轨单开道岔的变截面几何模型。考虑 0‰、40‰、80‰ 和 120‰ 四种坡度工况,仿真分析了车辆以 25 km/h 速度直逆向通过道岔时各轮对的动力学响应。结果表明:坡度增加促使车辆轴重向后转移,后位轮对因垂向力增大而表现出更低的轮重减载率,从而提高其抗脱轨安全性。在 120‰ 大坡度下,第 1 至第 4 位轮对的轮轨垂向力与横向力均呈递增趋势;各轮对脱轨系数变化较小,但前导轮对轮重减载率达 0.451,显著高于后位轮对的 0.297,显示其更易发生瞬时减载脱轨。可见,在大坡度场景下由坡度引起的轴重转移是影响车辆过岔安全性的主导机制。该研究结论可为齿轨道岔结构优化与运行控制提供理论依据。
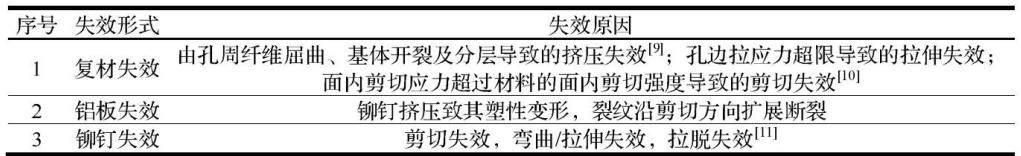
摘要:在机械和温度载荷作用下,基于非线性有限元方法研究复材与金属材料单/多排沉头铆钉连接结构的钉载分配规律。建立碳纤维复材-铝材的多种单排四钉和双排八钉铆接结构的实体单元的接触非线性有限元模型;在相关标准与文献所确定的环境温度和机械载荷组合工况的作用下系统研究铆接结构尺寸、复材铺层比例、铆钉布置方式及环境温度对钉载分配的影响规律。结果表明:单/双排多钉铆接结构端部铆钉的钉载分配比例始终高于中部的,温度升高可使约束端的铆钉承载比例增加、加载端的降低;增加单排四钉铆接结构的被连接件宽度和厚度、铆钉端距及复材0°铺层比例均可改善钉载分配均匀性;双排八钉铆接结构对称布置的钉载分配均匀性优于非对称布置的,对称布置的铆钉钉载分配比例最大与最小差值为4.62;非对称布置的为6.97。这些钉载分配规律可为复材-金属混合车体连接结构设计提供基础数据。关键词:异种材料铆接;沉头铆钉;钉载分配;环境温度;非线性分析
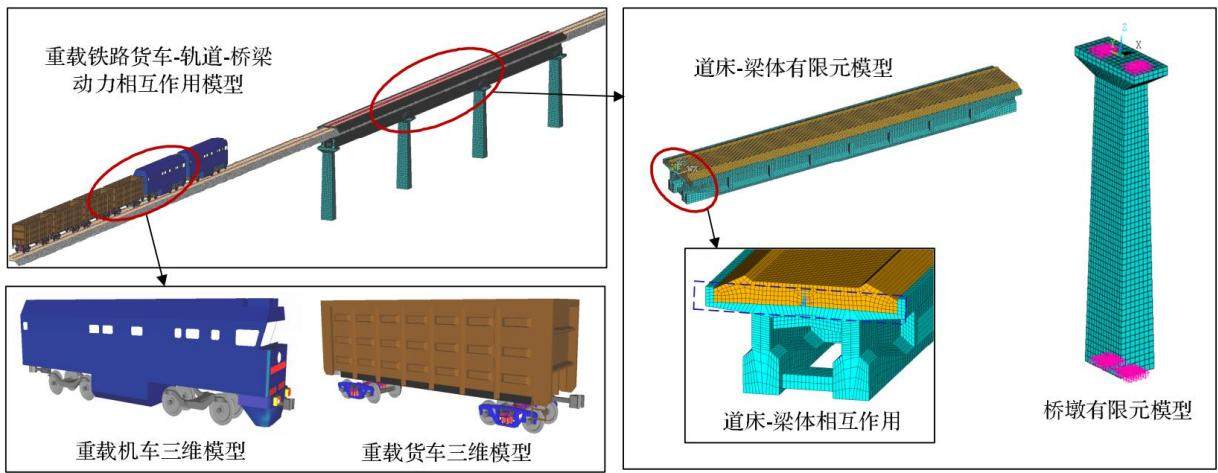
摘要:为研究 30 t 轴重条件下重载铁路简支梁桥的动力适应性,以 32 m 简支梁桥为对象,采用 UM 与 ANSYS 联合仿真方法,建立货车-轨道-桥梁耦合动力学模型,分析列车运行速度、扣件垂向刚度和支座垂向刚度对车辆、轨道及桥梁动力响应的影响。结果表明:列车速度增大时,车轨桥系统动力响应总体增大,90 km/h 工况下桥梁跨中垂向自由振动衰减变慢,列车过桥速度宜控制在 80 km/h 及以下;扣件垂向刚度增大可降低钢轨加速度和桥梁垂向加速度,但会增大轨枕、道床加速度及车体横向加速度,宜取 100~150 MN/m;支座垂向刚度增大可减小桥梁跨中垂向加速度和动态位移,刚度超过 1000 MN/m 后响应改善趋于有限,宜取 800~1000 MN/m。该研究结果可为 30 t 轴重重载铁路简支梁桥的运营速度控制及轨道、支座参数选取提供参考。
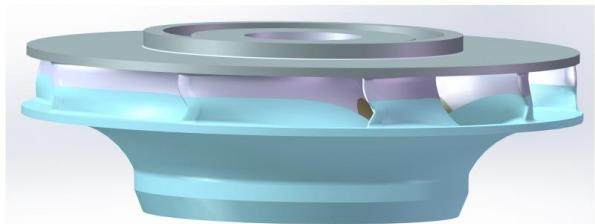
摘要:针对冲击式水轮机转轮狭窄流道焊缝打磨过程存在的作业空间受限、人工操作效率低下及高海拔环境下安全风险突出等问题,研制了一种多足电磁吸附打磨机器人,其采用模块化设计理念,由内外层嵌套行走机构、多组电磁铁吸附系统和砂带打磨装置3大部分组成。其中,内外层嵌套结构通过模拟蠕动式行走方式,实现在多曲率复合曲面上的自适应定位与稳定移动;12个独立驱动的电磁铁配合微型气缸组成吸附系统,可在最大45°倾角的流道壁面上提供可调节吸附力;砂带打磨装置通过弹性接触轮实现焊缝曲面的自适应贴合加工。通过建立涵盖下滑、纵向倾覆与横向倾覆3种失效模式的吸附力平衡模型,结合有限元静力学仿真与模态分析,系统评估了机器人在典型工况下的吸附可靠性、结构强度与刚度及振动可靠性。结果表明各项参数均满足设计要求,结构最大应力远低于材料屈服强度,且整机固有频率与激励频率不存在重合,无共振风险。最后对样机进行吸附行走及焊缝打磨实验,机器人在平板与曲面环境下均实现稳定吸附行走,打磨后工件表面平整光滑,验证了设计方案的有效性。该研究为提升高原水电站狭窄流道焊缝打磨的自动化水平、降低人工操作风险提供了一种可行的技术方案。
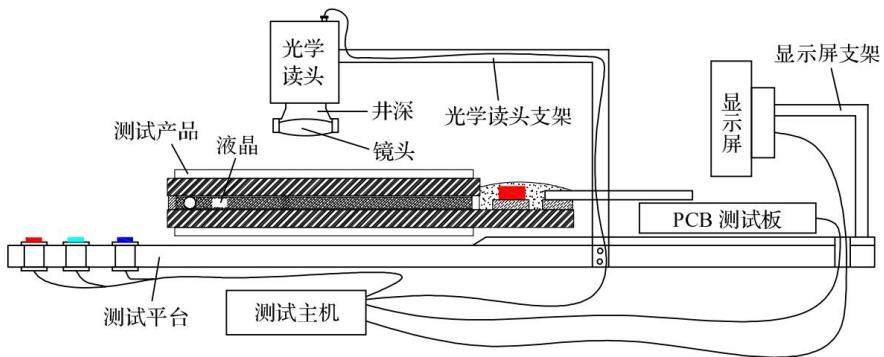
摘要:针对液晶显示模组研发与生产制造过程中人工目测主观性强、手动光学仪器测试效率低、测试结果难以及时进入在线校正流程等问题,设计了一种基于 ARM-FPGA 架构的液晶模组自动化光学检测系统。系统由测试主机、测试平台、印制电路板(Printed Circuit Board,PCB)测试板、显示屏和光学读头组成。测试主机采用 ARM + FPGA 异构架构,其中 ARM 负责系统调度、人机交互、数据管理、RS232 读头通信、电压电流采集与按键响应,现场可编程门阵列(Field-Programmable Gate Array,FPGA)负责红绿蓝协议(Red Green Blue Protocol,RGB)、微控制器单元协议(Microcontroller Unit Protocol,MCU)、串行外设接口(Serial Peripheral Interface,SPI)、移动行业处理器接口(Mobile Industry Processor Interface,MIPI)、低电压差动信号(Low-Voltage Differential Signalin,LVDS)等高速显示协议输出、DDR3 显存管理和测试画面输出。工作时,系统通过 PCB 测试板驱动液晶模组依次显示 20 幅测试画面,光学读头同步采集灰阶亮度和三基色光学数据,并经 RS232 回传测试主机。测试主机生成 Gamma 曲线,显示驱动参数和光学测试状态,并完成 Gamma 参数自动预设与固化。验证结果表明,基于 16 级灰阶测试数据的 Gamma 曲线分析显示,测试曲线与目标 Gamma = 2.2 曲线接近,最大偏差出现在中高灰阶区域。系统能够实现液晶模组点屏驱动、光学数据采集、状态判定、Gamma 曲线显示和自动校正,为液晶模组生产过程中的光学异常拦截和显示一致性控制提供了可用方案。
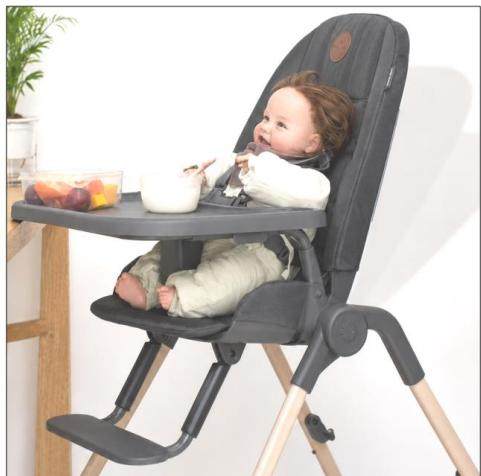
摘要:针对传统婴儿餐椅普遍存在的不可调、功能单一、适配性差、收纳繁琐等痛点,以0~3岁婴幼儿为适用对象,依据GB/T 10000-2023中的人体尺寸数据,开展用户需求分层解析与人机尺寸优化,设计一款集成靠背多档角度调节、多部位尺寸可调、一键折叠收纳的三合一成长型婴儿餐椅。在靠背与座板铰接点位增设一体化转换机构与外置按压式触发结构,实现靠背角度调节与整机折叠收纳功能的模块化集成,通过按压触发组件控制拉簧锁止插头与弧形调节槽、定位插孔的配合关系,实现两种使用模式无工具快速切换;经结构调试,靠背可稳定锁定于-71.5°、-51.5°、-32°三档后仰角度,分别适配新生儿躺卧休憩、低龄婴儿半躺进食、大龄儿童直立就餐三类使用场景,同时配套脚踏三档高度调节、餐盘前后滑移调节、可拆洗防水坐垫、加宽防滑支撑脚架等辅助优化结构。通过1:1实物样机进行尺寸匹配、结构耐久、实操体验三类验证试验,结果表明改进后的餐椅人机适配性良好,能够完整覆盖0~3岁儿童不同生长发育阶段的坐卧、进食需求,延长了产品使用周期,折叠后整体体积紧凑,家庭收纳便捷,同时兼顾结构安全、操作简易、清洁维护方便等优势。
摘要:针对现有带压作业机转盘传动装置仅能承受单向轴向重力载荷,且带压作业工况下管柱上顶力大于管柱自重时必须开展压井作业,存在作业周期长、成本高、工况适用性差的技术难题,本文提出一种双向轴向拉压载荷传动装置结构设计方案。采用多层对称轴承布局传动结构,以四层轴承为核心承载结构,通过对称布置中间双层轴承自适应管柱双向轴向拉压载荷,设置上下扶正轴承抵消钻井偏心产生的附加径向力,保障传动装置的运行可靠性。该传动装置采用液压马达或电机驱动,可输出修井、钻井所需的大扭矩;同时集成多参数传感器和伺服闭环控制系统,可配合起下钻油缸系统联动,实现恒钻压或恒转速模式下的精细化带压钻井与修井作业。本研究完成了传动装置样机研制与测试平台搭建,采用51/2in测试钻杆模拟带压钻井作业工况,完成了高转速、中速中载、重载3个典型工况的性能验证试验。样机累计运转7650h,最高温升24.7K,传动装置各项性能指标均达到预设目标。